
2026/11/9 11:10:35 来源:
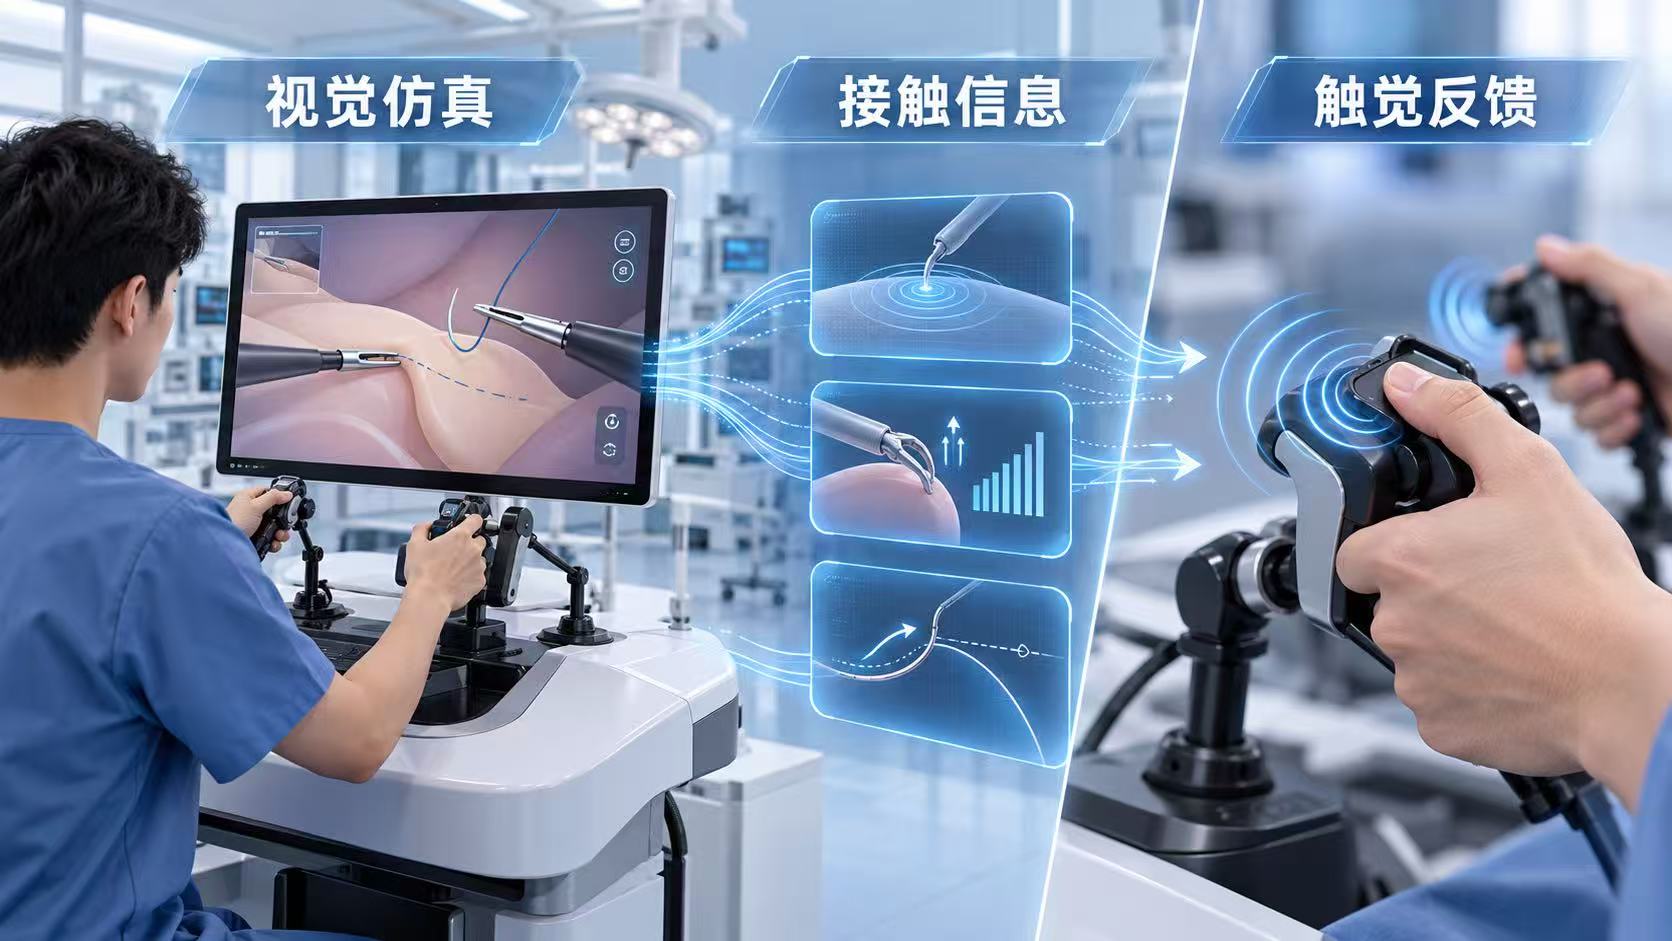
一名医学生正在虚拟手术模拟器上练习腹腔镜缝合。屏幕里的手术器械、人体组织和针线运动都十分逼真,甚至可以清楚看到针尖穿过组织的瞬间。但当他握着模拟器操作手柄完成动作时,一个问题仍然存在:眼睛已经看见组织被夹住,手却未必知道自己究竟用了多大的力。
这正是现代手术模拟训练中一个容易被忽视的技术缺口。
近年来,随着三维建模、实时渲染、虚拟现实与医学影像技术不断发展,手术模拟器已经能够呈现越来越接近真实手术的视觉环境。但外科操作并不只依赖眼睛。夹持组织时的压力变化、器械接触时的瞬间反馈、缝合过程中施力是否过大,都是手术技能训练的重要组成部分。
当医学模拟训练已经能够把手术场景“画得很真实”,下一步值得关注的问题便是:能否让操作者不只是看见操作结果,还能在动作发生时获得可感知的触觉反馈?
对于长期布局压电陶瓷和触觉执行器的汉得利而言,这正是其压电触觉技术值得探索的新应用方向。
医学训练*难模拟的,有时不是画面,而是手指对力度的判断
传统外科训练十分强调手眼协调,但对于微创手术而言,操作难度还来自人体触觉信息的减少。
以腹腔镜手术为例,医生需要通过细长器械完成夹持、牵拉、分离和缝合等动作。器械与组织之间的作用力经过机械传动和结构摩擦后,反馈到操作者手上的感觉已经不同于直接用手接触组织。因此,如何判断施力是否适当,始终是微创手术训练的重要课题。
虚拟现实能够模拟组织变形和器械运动,却不天然具备把接触信息传递到手指的能力。如果系统只能在屏幕上显示组织受到挤压,而操作手柄没有相应反馈,训练者便需要过度依靠视觉判断力度。
科研界已经开始针对这一问题展开实证研究。
2024年,德国德累斯顿工业大学及相关医院研究团队在《Surgical Endoscopy》发表了一项涉及57名参与者的研究。研究人员在腹腔镜训练器械上增加振动触觉反馈,将操作者施加的力量转化为不同振动模式。实验发现,在缝合和打结等较复杂任务中,连续、随施力变化的振动反馈能够显著降低平均操作力和峰值操作力;而在部分简单操作任务中,不同反馈模式之间的效果并不明显。
这项研究揭示了一个很有价值的方向:触觉系统不一定必须完全复制真实人体组织的所有物理特征,也可以先帮助训练者更准确地感知那些容易被忽略的操作状态。
同样在2024年,加拿大麦吉尔大学研究团队对51项涉及虚拟手术模拟与触觉反馈的研究进行系统梳理,发现不少研究结果支持触觉反馈对训练表现的积极作用,但也强调不同模拟器、训练任务和评估方法之间仍存在差异。
这意味着,医学触觉反馈的价值已经有科研基础,但真正的训练效果仍然需要通过具体设备和教学任务进行验证。
压电触觉的价值,是把不可见的接触信息变成手能感受到的信号
真正理解压电触觉的价值,需要先区分医学模拟器中的两类反馈。
第一类是力觉反馈。比如模拟器通过电机、机械臂或阻尼机构,让操作者在推动器械时感受到持续阻力,从而模拟组织刚度和器械受力。这类反馈通常需要能够输出一定持续作用力的机械结构。
第二类是皮肤触觉反馈。它不一定直接产生较大的持续阻力,而是通过局部振动、短促脉冲或者不同节奏的机械刺激,让手指感知接触发生、压力变化或者操作提示。
压电触觉更适合在后一类信息中发挥作用。
它的物理基础是逆压电效应。当电压作用于压电陶瓷时,材料会产生微小的机械形变;随着驱动电信号改变,形变也可以快速变化。通过多层压电陶瓷、弹性结构和驱动波形设计,工程师可以把这种微小机械动作转化为操作者能够感受到的局部振动。
2026年DVN上海技术活动上,汉得利展示的多层PZT触觉方案中,响应时间可以低于5ms,典型动态加速度达到8—13G,器件厚度约为0.8—2.1mm,并具备较宽的可用频率范围。
这些数据放在手术模拟训练中,需要从工程意义而非单纯参数大小来理解。
首先是响应速度。假设模拟器在虚拟器械接触组织的一刻发出反馈指令,执行器越快响应,越有利于缩短触觉输出环节的延迟。不过,器件低于5ms的响应能力并不等于整套手术模拟器也能达到相同的端到端延迟,传感、仿真计算和控制通信仍然需要共同优化。
其次是器件厚度。模拟操作手柄通常已经集成姿态采集、按钮和机械连接结构,超薄压电执行器有机会在较小的新增体积下完成触觉输出。至于8—13G,则反映特定测试条件下的动态加速度能力,不能直接等同于人体手指可以感受到多少牛顿的持续作用力。
对于医学训练,真正值得关注的并不是让手柄产生一次很强的振动,而是让同一个执行器通过不同波形,表达不同的操作信息。
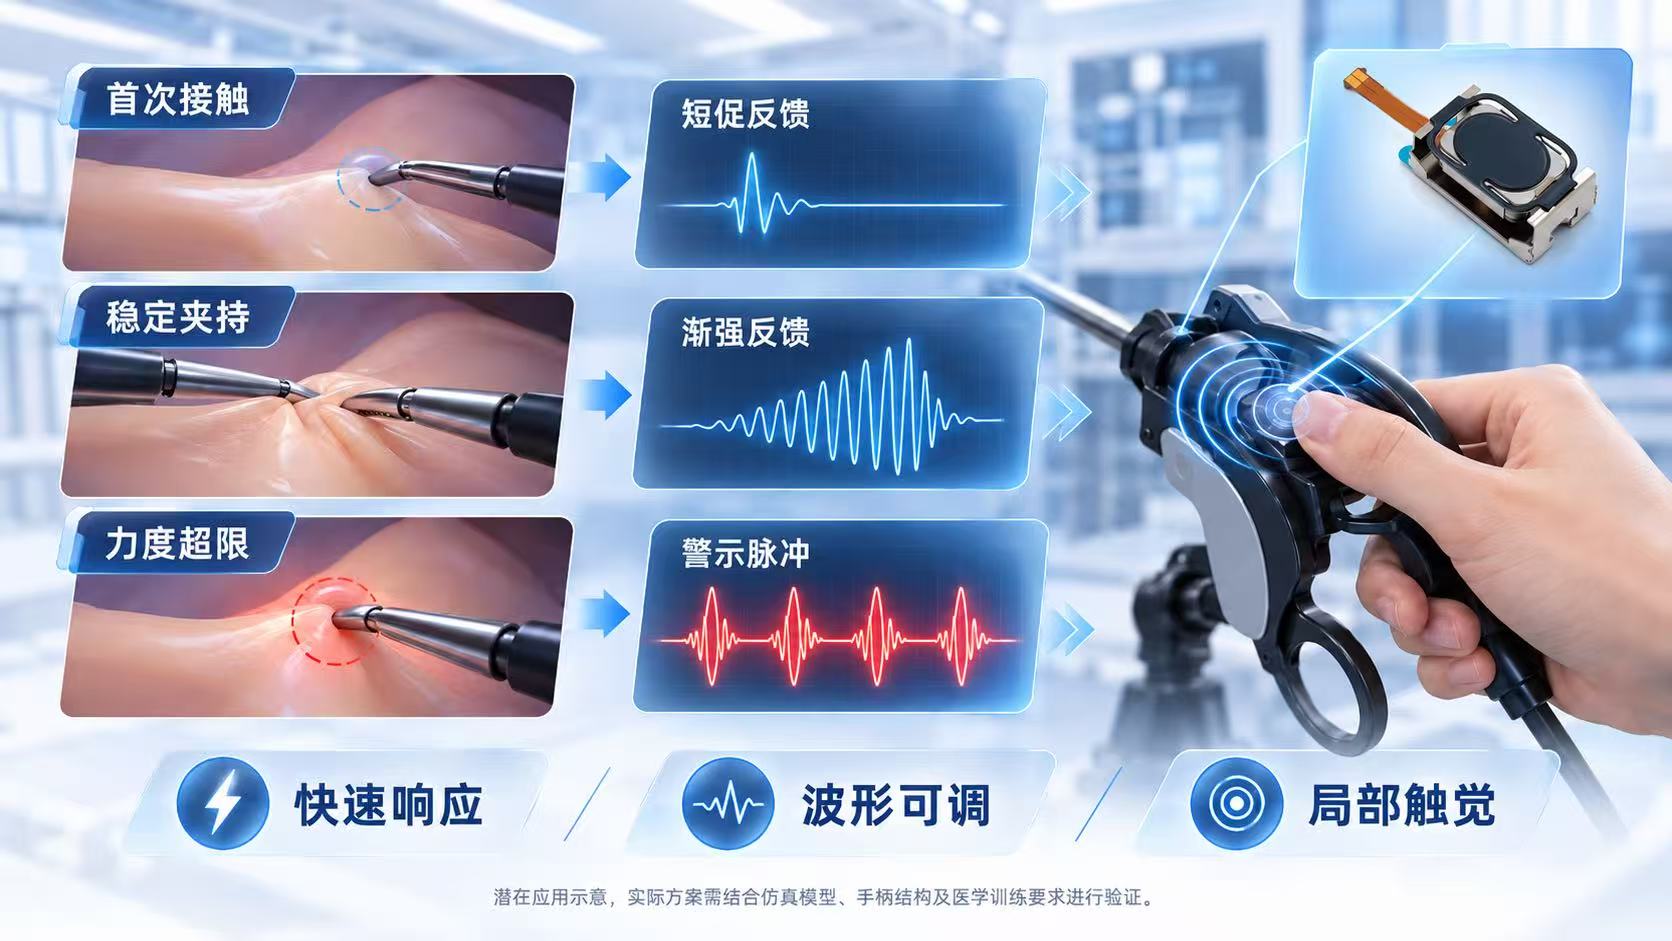
例如,器械首次接触虚拟组织时,可以产生短促反馈;夹持力逐渐增加时,可以通过改变振动强度或节奏提示操作者;当动作超过训练设定的安全阈值时,则可以输出容易识别的警示触感。
这样一来,原本只能依靠视觉理解的部分状态,就有机会被进一步转化成手指能够感知的“触觉语言”。
真正难的不是让手柄振动,而是让每一次触感都有明确含义
医学训练对于触觉系统的要求,与普通消费电子存在明显差异。
手机触觉反馈通常需要告诉用户“操作已完成”,但手术模拟器还可能需要区分正常接触、持续施力、组织牵拉以及不当操作。不同状态不仅要能够被感知,还需要在训练过程中保持一致性,并与模拟器设定的医学操作规则相匹配。
因此,压电触觉执行器只是完整系统中的一个环节。
前端需要传感器或可信的虚拟力学模型提供接触信息,中间需要算法判断当前操作状态,再由驱动电路将相应波形发送给压电执行器,*后通过手柄结构把机械刺激传递到操作者手指。
这里还存在一个重要的工程难题——机械耦合。
同一片压电执行器安装在不同材质、厚度和握持结构的操作手柄中,*终产生的触感可能明显不同。安装刚度、接触位置、手柄共振以及使用者握持力度,都可能改变振动传递的结果。因此,触觉反馈的开发不能只是购买一片压电陶瓷并接通电源,而需要同时考虑执行器、结构、驱动、电控和人体感知。
更重要的是,医学训练*终必须回到可验证的训练效果。某一种触觉模式能否帮助学员减少过度施力、改善动作控制或者缩短学习时间,需要通过合理的对照实验确认。压电振动也不能单独取代传统力觉机构对组织弹性、阻力和持续作用力的模拟。
对汉得利而言,更现实的切入位置,是为未来的手术模拟器、医疗教学手柄以及触觉训练设备,提供可定制、响应迅速、便于紧凑集成的触觉执行单元。
从汽车触觉到医学模拟训练,汉得利正在拓展压电技术的应用边界
汉得利进入触觉领域,并不是简单从传统声学器件增加一种振动产品,而是其长期压电技术积累向人机交互方向延伸的结果。
汉得利控股的波速传感器长期围绕压电陶瓷材料、叠层结构和功能器件开展技术布局。历史公开资料显示,汉得利曾与天津大学、四川大学、南京航空航天大学以及中科院上海硅酸盐研究所等高校院所创新资源开展产学研协同;2023年度江苏省科学技术奖提名项目中,汉得利、南京航空航天大学、江苏理工学院及旗下江苏波速传感器共同参与了“堆叠式低温共烧高灵敏度压电陶瓷传感器关键技术及应用”项目。
这些成果并不代表相关高校直接参与了手术模拟器开发,却能够说明,压电触觉所需要的材料、结构和制造基础,来自长期的技术积累。
另一方面,汉得利自2002年成立以来,逐步形成了面向汽车电子及精密声学器件的研发制造体系。汽车触觉交互同样需要解决响应速度、结构耦合、振动一致性、长期可靠性和批量制造等问题。虽然医学训练设备有不同的应用要求,但两者在执行器开发层面存在可以迁移的共性技术。
对于手术模拟训练而言,未来的重要变化可能不是每台设备都安装复杂的大型力反馈机构,而是根据不同教学任务,将力觉机构、局部触觉执行器、传感器和仿真算法进行合理组合。需要模拟持续阻力的地方使用力觉,需要快速传递接触事件和操作警示的地方,则可以探索压电触觉的作用。
从这个角度看,汉得利压电触觉技术进入医学模拟训练的意义,并不在于宣称能够完全复制真实人体组织的手感,而是提供一种新的信息输出方式,让原本只能通过画面判断的部分操作状态,进一步成为操作者手中能够直接感知的反馈。
当手术模拟器的图像越来越接近真实,下一阶段值得关注的或许不只是把人体组织描绘得多么逼真,而是让训练者逐步建立对接触、力度和动作边界的理解。
医学训练真正需要的,不只是让学员看清器械做了什么,还要让他们感受到,什么时候应该继续,什么时候应该停下。
声明:如若本网有任何内容侵犯您的权益,请及时联系QQ:1530024013 本站将会在24小时内处理完毕。
一、世界经济发展第五波世界公认:大健康是
新春音乐会的庆典之声还在回响,富德生命人
3月20日,第110届全国糖酒商品交易会在成都
好蟹汇作为中国领先的大闸蟹供应商和品牌,
两个月超长暑假即将来临,一定要抓住假期全
